

Untuk mengetahui jarak dari sebuah sensor ultrasonic, kita perlu notifikasi yang terhubung pada sebuah perangkat contohnya handphone agar lebih mudah untuk mengetahui jarak dari sensor ultrasonic.
Alat Yang Di Butuhkan :
-ESP8266
-Sensor Ultrasonic(HCSR04)
-Buzzer
-Kabel Jumper pendek
Wiring :
HCSR04 :
VCC > 5V (ESP8266)
Trigger Pin > D1 (ESP8266)
Echo Pin > D2 (ESP8266)
GND > GND (ESP8266)
Buzzer :
Negatif(Pendek) > GND (ESP8266)
Positif(Panjang) > D3 (ESP8266)
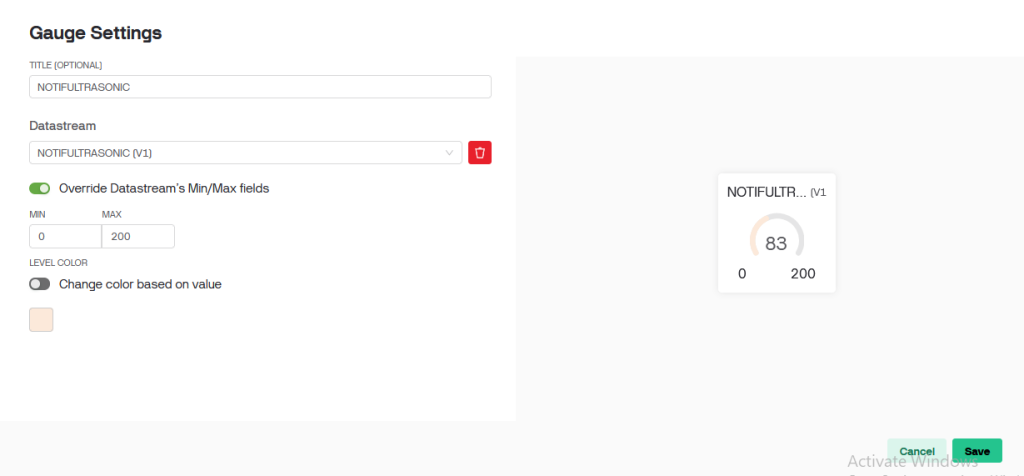
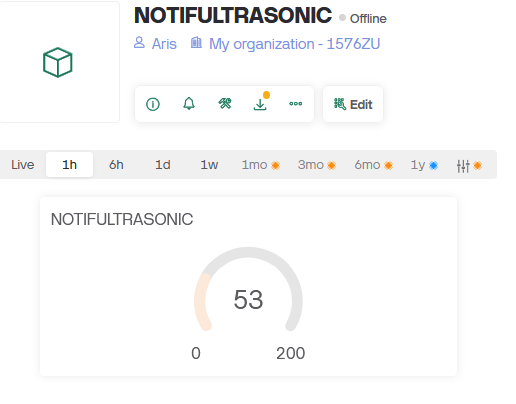
Set Up Blynk.cloud :


Codingan :
#define BLYNK_TEMPLATE_ID "TMPL6KDj1Hf7w"
#define BLYNK_TEMPLATE_NAME "NOTIFULTRASONIC"
#define BLYNK_AUTH_TOKEN "9Y9q5bRK2SAf700SDk0Tico9V_5Pys_O"

#define BLYNK_PRINT Serial

// Library yang diperlukan
#include <ESP8266WiFi.h>
#include <BlynkSimpleEsp8266.h>
#include <SimpleTimer.h>

// Informasi Wi-Fi dan Auth Token Blynk
char auth[] = BLYNK_AUTH_TOKEN; // Ganti dengan token Blynk Anda
char ssid[] = "lab-robotika";        // Ganti dengan nama Wi-Fi Anda
char pass[] = "lab-robotika";    // Ganti dengan password Wi-Fi Anda

// Pin untuk sensor ultrasonik dan buzzer
#define TRIG_PIN D1
#define ECHO_PIN D2
#define BUZZER_PIN D3

// Variabel jarak
long duration;
float distance;

// Batas jarak dalam cm
const float distanceThresholdBuzzer = 15.0; // Buzzer aktif jika jarak < 15 cm
const float distanceThresholdNotification = 5.0; // Notifikasi aktif jika jarak < 5 cm

// Timer untuk Blynk
SimpleTimer timer;

void checkDistance() {
  // Aktifkan sensor ultrasonik
  digitalWrite(TRIG_PIN, LOW);
  delayMicroseconds(2);
  digitalWrite(TRIG_PIN, HIGH);
  delayMicroseconds(10);
  digitalWrite(TRIG_PIN, LOW);

  // Baca durasi sinyal echo
  duration = pulseIn(ECHO_PIN, HIGH);

  // Hitung jarak dalam cm
  distance = (duration * 0.034) / 2;

  // Kirim data jarak ke Blynk
  Blynk.virtualWrite(V1, distance);

  // Cek apakah jarak kurang dari threshold untuk buzzer
  if (distance < distanceThresholdBuzzer) {
    // Hitung intensitas buzzer berdasarkan jarak
    int buzzerDelay = map(distance, 0, distanceThresholdBuzzer, 100, 1000); // Semakin dekat, semakin cepat bunyi

    // Aktifkan buzzer dengan pola bertahap
    digitalWrite(BUZZER_PIN, HIGH);
    delay(buzzerDelay / 2);
    digitalWrite(BUZZER_PIN, LOW);
    delay(buzzerDelay / 2);
  } else {
    // Matikan buzzer
    digitalWrite(BUZZER_PIN, LOW);
  }

  // Cek apakah jarak kurang dari threshold untuk notifikasi
  if (distance < distanceThresholdNotification) {
    // Kirim notifikasi ke Blynk
    Blynk.logEvent("object_near", "Peringatan! Objek terlalu dekat dengan sensor ultrasonic.");
  }
}

void setup() {
  // Inisialisasi serial monitor
  Serial.begin(115200);

  // Inisialisasi Blynk
  Blynk.begin(auth, ssid, pass);

  // Inisialisasi pin
  pinMode(TRIG_PIN, OUTPUT);
  pinMode(ECHO_PIN, INPUT);
  pinMode(BUZZER_PIN, OUTPUT);

  // Pastikan buzzer mati pada awalnya
  digitalWrite(BUZZER_PIN, LOW);

  // Atur timer untuk mengecek jarak setiap 100 ms
  timer.setInterval(1000L, checkDistance);
}

void loop() {
  // Jalankan Blynk
  Blynk.run();

  // Jalankan timer
  timer.run();
}
Selamat Mencoba !!
Jika anda berminat menggunakan jasa labrobotika, silahkan hubungi admin: WHATSAPP


